cover lidar integration Support SLAMTEC RPLIDAR C1
Description
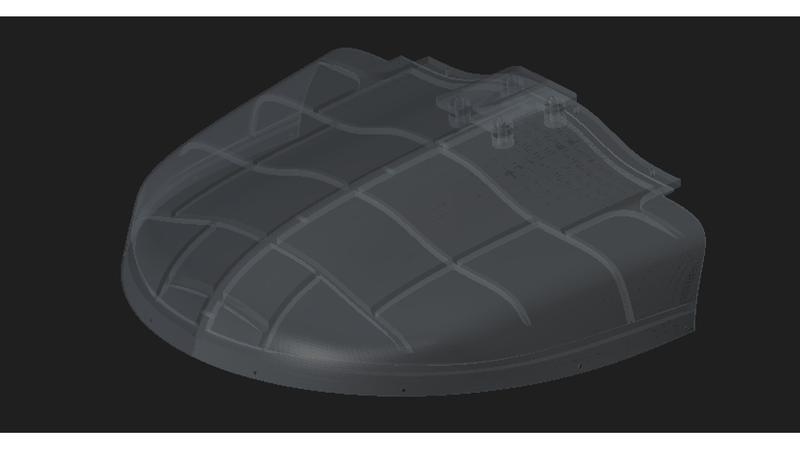
Cette modification permet d’intégrer un SLAMTEC RPLIDAR C1 sur la partie supérieure du robot tondeuse autonome repl_robot.
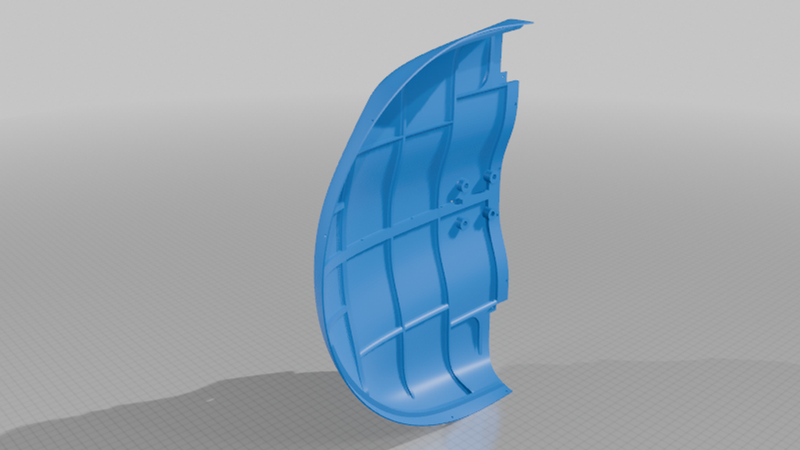
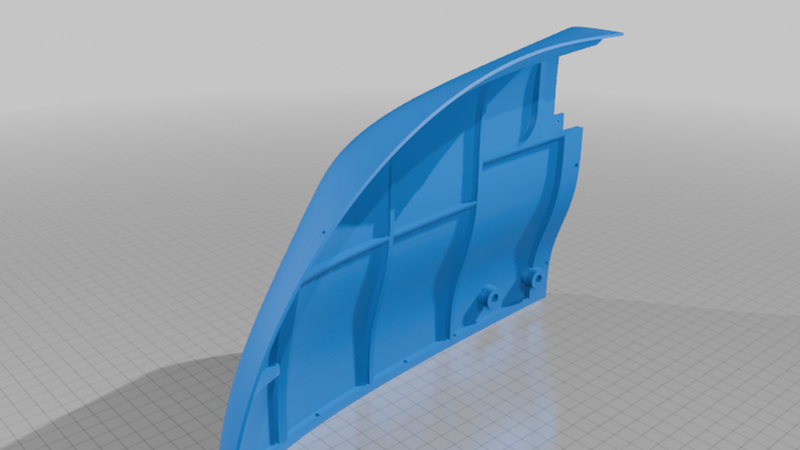
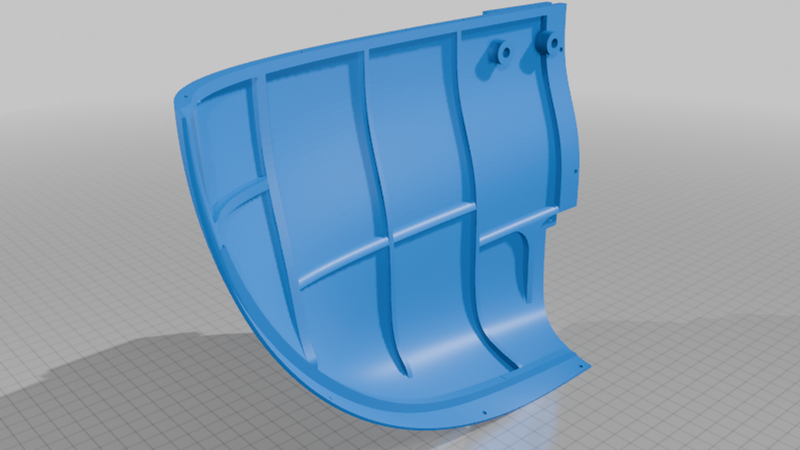
Le support est directement incorporé aux deux capots principaux, pièces 27 et 28. La plateforme est divisée en deux afin de conserver des capots indépendants et facilement démontables.
Le RPLIDAR C1 est un scanner laser 360° particulièrement adapté à la cartographie, à la navigation autonome et à la détection d’obstacles. Il offre une portée annoncée allant jusqu’à 12 mètres, un échantillonnage de 5 kHz et une fréquence de rotation typique de 10 Hz. Les caractéristiques complètes sont disponibles sur la page officielle du SLAMTEC RPLIDAR C1.
Caractéristiques de l’intégration
- Plateforme de fixation de 70 × 64 × 4 mm
- Support partagé entre les capots 27 et 28
- Fixation du LiDAR par 4 vis M2,5
- Entraxe de fixation carré de 43 mm
- Bossages de renfort intégrés aux capots
- Passage de câble prévu à l’arrière du support
- Accès aux vis depuis l’intérieur du robot
- Plan de balayage placé au-dessus du point haut du capot
- Champ de vision horizontal à 360° dégagé
- Capots droit et gauche directement imprimables
Le support a été conçu pour limiter les vibrations tout en conservant un accès simple au LiDAR et à son câblage.
Matériel nécessaire
- 1 × SLAMTEC RPLIDAR C1 https://www.slamtec.com/en/c1/
- 4 × vis M2,5 × 6 mm
- Capot droit modifié : 27_Main_Cover_RH_LiDAR_C1.stl
- Capot gauche modifié : 28_Main_Cover_LH_LiDAR_C1.stl
Les vis M2,5 × 6 mm permettent environ 4 mm d’engagement dans les taraudages du LiDAR. Vérifiez néanmoins la longueur avant le serrage afin de ne pas endommager le boîtier.
Conseils d’impression
Réglages suggérés :
- Matériau : PETG ou ASA
- Hauteur de couche : 0,20 mm
- Parois : 4 minimum
- Remplissage : 35 à 45 %
- Renforcement recommandé autour des bossages
- Vérifier l’absence de déformation sur la plateforme du LiDAR
L’ASA est conseillé pour une utilisation extérieure prolongée. Le PETG constitue une solution plus facile à imprimer pour les prototypes.
Montage
1. Imprimer les deux capots modifiés.
2. Installer les capots sur le robot.
3. Faire passer le câble du LiDAR par l’ouverture arrière.
4. Positionner le RPLIDAR sur la plateforme.
5. Installer les quatre vis M2,5 sans les serrer complètement.
6. Vérifier que le LiDAR est bien horizontal.
7. Serrer progressivement les quatre vis.
8. Faire tourner le LiDAR et vérifier qu’aucune partie du robot ne coupe son plan de balayage.
Remarques
Cette intégration est destinée au projet repl_robot. Elle peut néanmoins servir de base pour d’autres robots utilisant deux capots séparés.
Le modèle doit être considéré comme un projet DIY. Vérifiez les dimensions, le câblage, la longueur des vis et la liberté de rotation du LiDAR avant utilisation autonome.